
- カタログ
- digital workbench gmbh
- diwoBOT autonomy package
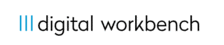
diwoBOT autonomy package
1 / 2 ページ完全カタログを見る
diwoBOT autonomy package
製品カタログの概要
概要
diwoBOT自律パッケージは、オフハイウェイ車両の自律制御のために設計された包括的なシステムです。これにより、機械およびアタッチメントのメーカーは、インテリジェントマシンの分野に容易に移行できます。このソフトウェアは、さまざまな車両タイプ、ステアリングメカニズム、アタッチメントに適応可能であり、EthernetやCANopenなどの一般的なBUSシステムを使用して既存の技術と並行してインストールできるため、統合作業を最小限に抑えることができます。
diwoBOT自律パッケージは、オフハイウェイ車両の自律制御のために設計された包括的なシステムです。これにより、機械およびアタッチメントのメーカーは、インテリジェントマシンの分野に容易に移行できます。このソフトウェアは、さまざまな車両タイプ、ステアリングメカニズム、アタッチメントに適応可能であり、EthernetやCANopenなどの一般的なBUSシステムを使用して既存の技術と並行してインストールできるため、統合作業を最小限に抑えることができます。
制御とインターフェース
このシステムは、WiFi、LTE、またはデバイスのタッチディスプレイを介してアクセスできるウェブインターフェースで制御され、オプションで無線リモートコントロールも利用可能です。油圧式と電動式を含むさまざまな駆動タイプ、および四輪、クラブ、アッカーマン、装甲、関節式ステアリングなどのさまざまなステアリングタイプをサポートしています。
このシステムは、WiFi、LTE、またはデバイスのタッチディスプレイを介してアクセスできるウェブインターフェースで制御され、オプションで無線リモートコントロールも利用可能です。油圧式と電動式を含むさまざまな駆動タイプ、および四輪、クラブ、アッカーマン、装甲、関節式ステアリングなどのさまざまなステアリングタイプをサポートしています。
位置決めとセンサー
LoCAT GNSSマルチバンド受信機とRTK補正、その他のセンサーデータを統合することで、システムは正確な位置と向きを保証し、自律性成功のために不可欠です。ソフトウェアプラットフォームは、オープンソースの業界標準であるROS 2に基づいています。
LoCAT GNSSマルチバンド受信機とRTK補正、その他のセンサーデータを統合することで、システムは正確な位置と向きを保証し、自律性成功のために不可欠です。ソフトウェアプラットフォームは、オープンソースの業界標準であるROS 2に基づいています。
技術仕様
- 品番: 51.001.1.000
- コンポーネント: 制御コンピュータ、モバイル無線ゲートウェイ、GNSS受信機、IMU
- オペレーティングシステム: Linux
- 設置スペース: 約9リットル
- 周囲条件: 0 °C — +70 °C
- 電源: 9 - 36 VDC
- 消費電力: 動作時最大5 A、アイドル時最大100 µA
- 接続: CAN、Ethernet、IOs
- 保護等級: IP69K
- GNSS: マルチバンド、RTK精度1 cm + 1 ppm CEP
制御の種類
- リモートコントロールによる手動
- 事前計画されたミッションによる完全自律
- 手動介入を伴うアシスト運転
操作とインターフェース
- タブレット、携帯電話、PC用のウェブユーザーインターフェース
- オプションの明るいHDタッチディスプレイ
- プライマリバス: CAN 3上のCANopen、追加のCAN-Isobus付き
- IOs: アナログ & デジタル、PWMサポート
- RS232: 設定可能、CAN経由で切り替え可能
- イーサネット: 4xRJ45 10/100 Mbit/s
- ワイヤレスモデム: 4G (LTE) 最大100 Mbit/s
- ソフトウェアインターフェース: ROS2, OPC UA, DDS, TCP/IP, UDP, SAE J1939
価格と納期
最小購入数量と納期はご要望に応じて提供されます。納品範囲には、diwoBOT自律パッケージがインストールされたハードウェアパッケージが含まれます。
最小購入数量と納期はご要望に応じて提供されます。納品範囲には、diwoBOT自律パッケージがインストールされたハードウェアパッケージが含まれます。
もっと見る
Digital workbench gmbhのすべてのカタログと技術パンフレット
 chaLYNX
2 ページ
 LoCAT Gen2
2 ページ
 LoCAT Heading
2 ページ
 tactiBAR
2 ページ
 Tipard 1800
2 ページ
 Tipard 350
2 ページ
*価格には税、配送費、関税また設置・作動のオプションに関する全ての追加費用は含まれておりません。表示価格は、国、原材料のレート、為替相場により変動することがあります。
AgriExpo について
AgriExpoは、B2Bプレイヤーに製品調達から購入までの完全な体験を提供するマーケットプレイスです。AgriExpoはVirtualExpo Groupの事業体です。
サプライヤーですか?